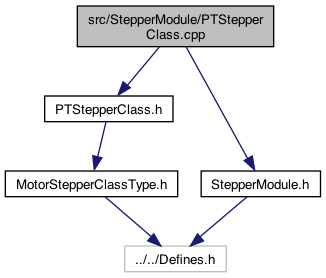
Go to the source code of this file.
Macros | |
| #define | NEW_M5_STEPPER |
| #define | IN1 5 |
| 7.12.26 new pins of Atom zs3 More... | |
| #define | IN2 6 |
| #define | IN3 7 |
| #define | IN4 8 |
| #define | USE_STEPPER_ANGLE_FORMULA |
Functions | |
| int | _ourSteps_PTStepperClass (0) |
| for now .. use the PTStepper.h More... | |
| void | step_PTStepperClass (int steps[][4], int stepCount) |
| void | clearPins_PTStepperClass () |
| void | whoAreWe_PTStepperClass () |
| calculate the steps etc More... | |
| void | cycle_PTStepperClass () |
| cycle More... | |
| int | delayAmount_MotorStepper () |
Variables | |
| boolean | _validPins_PTStepperClass = false |
| PTStepperClass More... | |
| int | _targetSteps_PTStepperClass |
| int | _lastType_PTStepperClass = 0 |
| int | _fudgeFactor_PTStepperClass = 0 |
| int | _pins_PTStepperClass [] |
| int | _fullStepCount_PTStepperClass = 4 |
| int | _fullSteps_PTStepperClass [][4] |
| int | _currentStep_PTStepperClass = 0 |
| int | _cycleCounter_PTStepperClass = 0 |
| bool | _clockwise_PTStepperClass = true |
Macro Definition Documentation
◆ IN1
| #define IN1 5 |
7.12.26 new pins of Atom zs3
Definition at line 56 of file PTStepperClass.cpp.
◆ IN2
| #define IN2 6 |
Definition at line 57 of file PTStepperClass.cpp.
◆ IN3
| #define IN3 7 |
Definition at line 58 of file PTStepperClass.cpp.
◆ IN4
| #define IN4 8 |
Definition at line 59 of file PTStepperClass.cpp.
◆ NEW_M5_STEPPER
| #define NEW_M5_STEPPER |
Definition at line 51 of file PTStepperClass.cpp.
◆ USE_STEPPER_ANGLE_FORMULA
| #define USE_STEPPER_ANGLE_FORMULA |
Function Documentation
◆ _ourSteps_PTStepperClass()
| int _ourSteps_PTStepperClass | ( | 0 | ) |
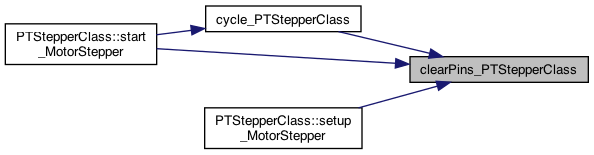
◆ clearPins_PTStepperClass()
| void clearPins_PTStepperClass | ( | ) |
check for valid
Definition at line 114 of file PTStepperClass.cpp.
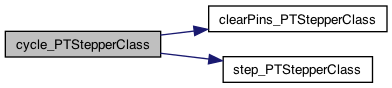
◆ cycle_PTStepperClass()
| void cycle_PTStepperClass | ( | ) |
cycle
Definition at line 230 of file PTStepperClass.cpp.
◆ delayAmount_MotorStepper()
| int delayAmount_MotorStepper | ( | ) |
9.4.25 delay amount after a start_MotorStepper defaults = 0
Definition at line 264 of file PTStepperClass.cpp.
◆ step_PTStepperClass()
| void step_PTStepperClass | ( | int | steps[][4], |
| int | stepCount | ||
| ) |

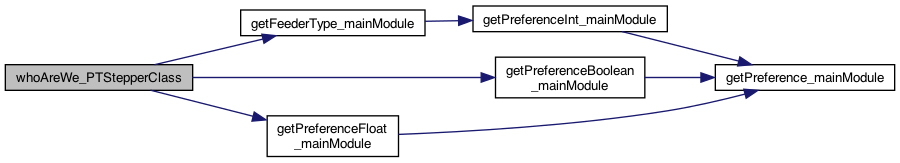
◆ whoAreWe_PTStepperClass()
| void whoAreWe_PTStepperClass | ( | ) |
calculate the steps etc
converts degrees to motor cycles
6.14.2024 put this back as the if-else was goofed up.
see if the motor direction is clockwise == true
Definition at line 128 of file PTStepperClass.cpp.
Variable Documentation
◆ _clockwise_PTStepperClass
| bool _clockwise_PTStepperClass = true |
Definition at line 105 of file PTStepperClass.cpp.
◆ _currentStep_PTStepperClass
| int _currentStep_PTStepperClass = 0 |
Definition at line 97 of file PTStepperClass.cpp.
◆ _cycleCounter_PTStepperClass
| int _cycleCounter_PTStepperClass = 0 |
Definition at line 99 of file PTStepperClass.cpp.
◆ _fudgeFactor_PTStepperClass
| int _fudgeFactor_PTStepperClass = 0 |
Definition at line 30 of file PTStepperClass.cpp.
◆ _fullStepCount_PTStepperClass
| int _fullStepCount_PTStepperClass = 4 |
Definition at line 87 of file PTStepperClass.cpp.
◆ _fullSteps_PTStepperClass
| int _fullSteps_PTStepperClass[][4] |
Definition at line 88 of file PTStepperClass.cpp.
◆ _lastType_PTStepperClass
| int _lastType_PTStepperClass = 0 |
Definition at line 29 of file PTStepperClass.cpp.
◆ _pins_PTStepperClass
| int _pins_PTStepperClass[] |
Definition at line 67 of file PTStepperClass.cpp.
◆ _targetSteps_PTStepperClass
| int _targetSteps_PTStepperClass |
Definition at line 28 of file PTStepperClass.cpp.
◆ _validPins_PTStepperClass
| boolean _validPins_PTStepperClass = false |
8.30.25 LA Warm, Zuma Beach - end scene of Planet of Apes 7.13.26 Nice day, Field cut .. not hay yet. Ballon in morning..
Definition at line 18 of file PTStepperClass.cpp.
